无感BLDC控制,为什么需要8个FPPA?——MF324的电气原理与工程实战解析
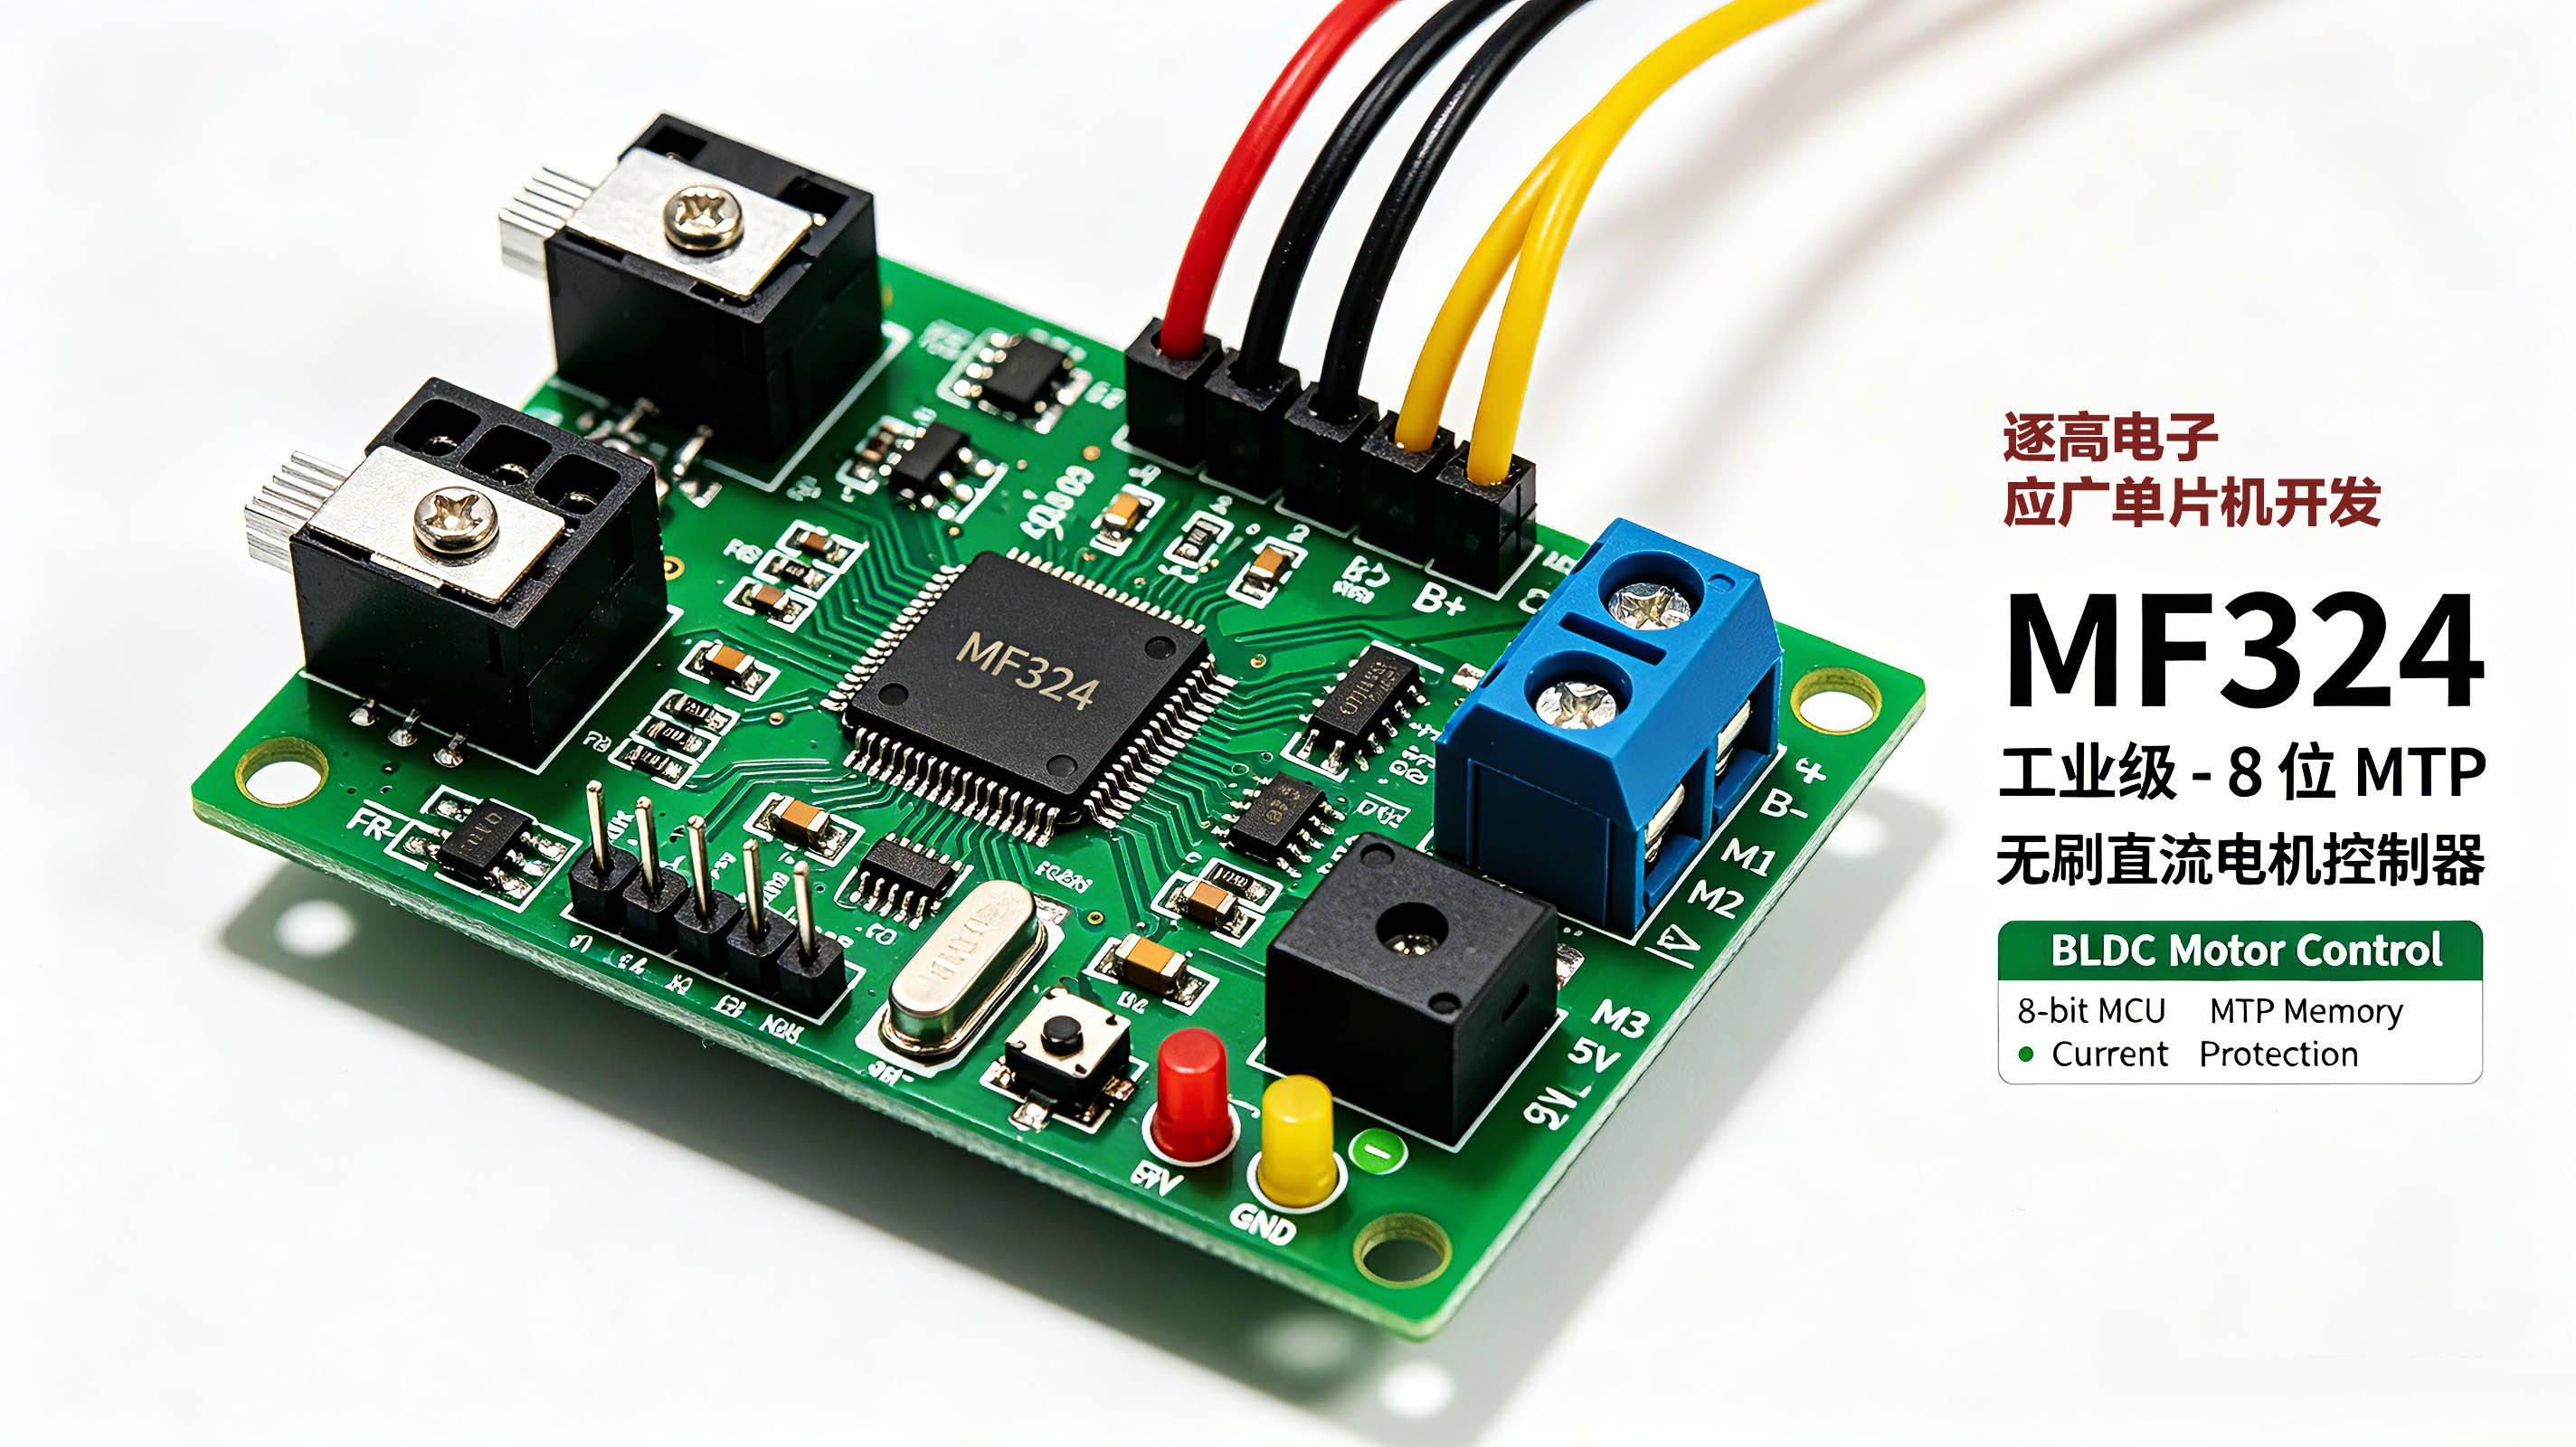
一句话答案:MF324是应广科技面向无感BLDC的工业级8位MTP控制器,核心是8个FPPA并行架构 + BEMF/ZCP/限流/ADC/PWM集成,适合六步方波、AC供电、高EFT场景。
2026年,无刷电机行业有两个绕不开的关键词:无感控制和国产替代。全球BLDC电机市场规模突破134亿美元,国产化率在工业机器人领域超过60%。滑模观测器、高频注入法逐步替代霍尔传感器,成本降低约20%、可靠性提升约30%。
但在一线电机控制工程师的日常里,仍然有几个老问题反复出现。这些问题不是靠"换一颗更快的32位芯片"就能解决,而是需要从架构层面重新设计任务分配和模拟前端。
一、无感启动:为什么总是"抖一下"?
行业痛点:反电动势弱,软件滤波延迟大
无感BLDC启动通常采用三段式:转子预定位→外同步加速→闭环切换。预定位阶段强行把转子拉到已知位置,本身就会产生抖动。更关键的是,反电动势幅值与转速成正比,低速时信号极弱。传统方案依赖软件滤波和ADC采样,滤波延迟直接影响过零点判断精度。
行业研究指出,当转速低于额定转速5%时,反电动势法基本失效。
MF324方案:BEMF探测器 + 过零点比较器,硬件级过零检测
MF324内置BEMF探测器,带去间隙功能,三相反电动势直接接入PA0、PA1、PA2,无需外部比较器。过零点比较器(ZCP)的电气配置如下:
- 相选择:ZCPC[7:6]选择三相BEMF中的一相(00: PA0相,01: PA1相,10: PA2相)
- 参考电压:ZCPC.3选择内部ZCP公共电压或PA5外部电压
- 数据速率:ZCPC.4选择2M(保证5mV偏移精度)或4M(偏移量增大)
- 输出极性:ZCPC.2控制正相/反相
- 消抖时间:ZCPS[5:3]可选1/2/4/8/16μs
芯片内部集成三个10kΩ、精度0.1%的电阻,将三相反电动势连接至内部公共点,形成虚拟中性点。ZCP比较器将选中相的反电动势与虚拟中性点比较,硬件输出过零信号。
同时,12位ADC有一路通道直接采集BEMF信号(ADCC[5:2]=1101),ADCM.7可启用PWM触发ADC模式,实现采样与驱动同步。
工程价值
硬件过零检测 + 内部虚拟中性点 + PWM触发ADC,把低速换相判断从软件滤波中解放出来,减少延迟和抖动。
配置示例1:ZCP初始化与轮询
// Mini-C 示例:ZCP初始化,选择PA0相,内部COM,2M速率,消抖4μs
ZCPC = 0b00_0_0_0_0_00;  // 相选择PA0,正相,内部COM,2M
ZCPS = 0b0_0_011_000;    // ZCP消抖4μs,LC消抖关闭

// 轮询方式读取过零结果
void poll_zcp(void) {
    if (ZCPC.5) {
        // 检测到过零点,按策略计算换相延迟
        // 启动换相定时器,延时后执行换相
    }
}

// 注意:只有FPPA0能响应中断
void interrupt_zcp(void) {
    if (INTRQ2.GPC) {          // 假设ZCP触发GPC中断
        INTRQ2.GPC = 0;        // 清除中断标志
        // 执行换相逻辑
    }
}
配置示例2:ADC PWM触发采集BEMF
// Mini-C 示例:配置ADC由PWM触发,采集BEMF通道
// 1. 配置ADC引脚为模拟输入,关闭数字输入
PADIER = 0bxxxx_xxx_0;      // PA0作为BEMF输入,关闭数字输入
PAC.0 = 0;                  // PA0设为输入
PAPH.0 = 0;                 // 关闭上拉

// 2. 配置ADC模块
ADCC = 0b1_0_0_0_1101;      // 启用ADC,通道选择1101(BEMF)
ADCM = 0b1_1_0_0_1000;      // PWM触发模式,中心模式,时钟/16,参考VDD

// 3. 配置PWM触发点(匹配PWM计数器值)
PWMADCH = 0x08;             // 触发点高位
PWMADCL = 0x00;             // 触发点低位

// 4. 在ADC中断中读取结果
void interrupt_adc(void) {
    if (INTRQ.ADC) {
        INTRQ.ADC = 0;      // 清除中断标志
        WORD result = (ADCRH << 8) | ADCRL;
        result = result >> 4; // 12位结果
        // 使用result进行过零判断或电流计算
    }
}
配置示例3:ADC单次命令触发
// Mini-C 示例:ADC单次转换(命令触发模式)
void adc_single_convert(void) {
    ADCC = 0b1_0_0_0_0011;   // 启用ADC,通道选择PA3
    ADCM = 0b0_0_0_0_1000;   // 命令触发模式,时钟/16,参考VDD
    ADCC.6 = 1;              // 启动转换
    while (!ADCC.6) { }      // 等待完成
    WORD val = (ADCRH << 8) | ADCRL;
    val = val >> 4;          // 12位结果
}
二、任务并行:单核MCU为什么跑不动?
行业痛点:换相、采样、保护、通信互相抢占
单核MCU跑BLDC,换相、ADC采样、过流保护、按键扫描、通信响应在时间上彼此冲突。换相延迟几个微秒,就可能带来转矩脉动和噪声。成本敏感型应用往往用不起32位FOC方案,但8位MCU要跑多任务,必须解决任务并行问题。
MF324方案:8个FPPA独立处理单元,架构级消除任务阻塞
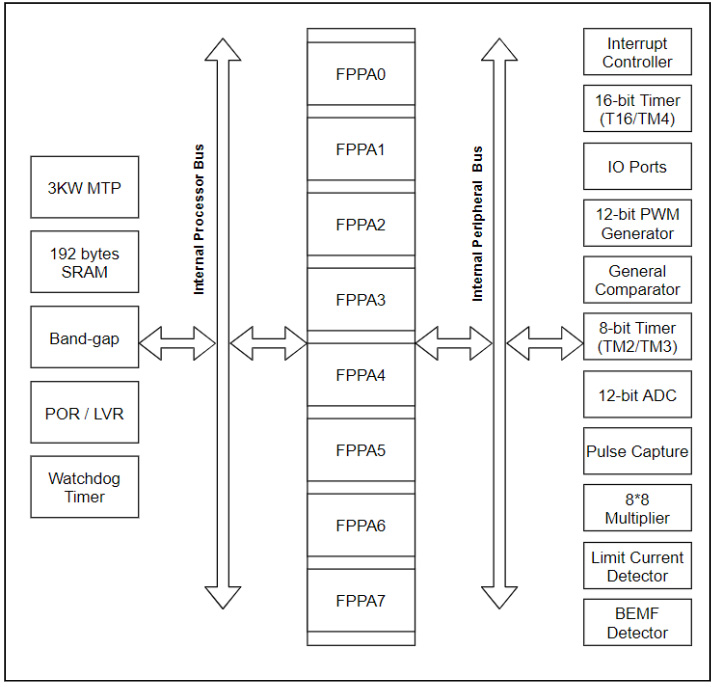
MF324基于应广专利FPPA™技术,内置8个独立处理单元,每个单元拥有自己的程序计数器(13位)、堆栈指针(7位)、累加器和状态标志。8个FPPA共享3K×15位MTP程序存储器和192字节SRAM,在互斥的时钟周期内并行运行。
带宽分配通过pmode指令配置:
| pmode | 有效FPPA | 每个FPPA算力(系统8MHz时) |
|---|---|---|
| 0 | FPPA0、FPPA1 | 各4MHz(1/2系统时钟) |
| 6 | FPPA0-FPPA3 | 各2MHz(1/4系统时钟) |
| 31 | FPPA0-FPPA7 | 各1MHz(1/8系统时钟) |
以pmode=6为例,系统时钟8MHz时,FPPA0-FPPA3各在2MHz下工作。只有FPPA0能接受中断(入口0x010)。建议的任务分配:FPPA0负责换相逻辑和中断处理,FPPA1负责ADC采样与电流计算,FPPA2负责过流保护和PWM紧急停止,FPPA3负责通信和按键扫描。
推断说明:上述任务分配是建议方案,不是 datasheet 规定。实际分配需根据固件负载实测调整。
工程价值
8个独立PC/SP/ACC/FLAG,共享存储和IO,通过pmode分配时钟带宽,实现任务级并行。
配置示例4:pmode与FPPA任务分配
// Mini-C 示例:设置pmode=6,启用FPPA0-FPPA3,分配任务
pmode 6;          // 四个FPPA各占1/4系统时钟
MCUEN = 0x0F;     // 启用FPPA0-FPPA3(bit0~3)

// FPPA0:换相逻辑 + 中断处理
void FPPA0(void) {
    // 初始化系统时钟、IO、共享资源
    SP = 0x??;    // 根据编译器分配
    MCUEN.FPPA1 = 1;
    MCUEN.FPPA2 = 1;
    MCUEN.FPPA3 = 1;
    while (1) {
        // 换相状态机
    }
}

// FPPA1:ADC采样 + 电流计算
void FPPA1(void) {
    while (1) {
        // 等待ADC完成,计算电流值
    }
}

// FPPA2:过流保护 + PWM紧急停止
void FPPA2(void) {
    while (1) {
        if (LCS.5) {           // 限流触发
            // PWM已硬件关断,执行保护逻辑
        }
    }
}

// FPPA3:通信 + 按键扫描
void FPPA3(void) {
    while (1) {
        // 处理UART或按键
    }
}
配置示例5:FPPA间通信(共享SRAM)
// Mini-C 示例:使用共享SRAM进行FPPA间数据传递
// 注意:SRAM为192字节,需合理分配,避免堆栈冲突

// 定义共享变量(位于共享SRAM区域)
volatile BYTE g_current;      // 电流值,FPPA1写,FPPA0读
volatile BYTE g_zcp_flag;     // 过零标志,FPPA0写,FPPA3读

// FPPA1:ADC采样后写入共享变量
void FPPA1(void) {
    while (1) {
        g_current = ADCRH;    // 简化示例
    }
}

// FPPA0:读取电流值,执行换相
void FPPA0(void) {
    while (1) {
        if (g_zcp_flag) {
            g_zcp_flag = 0;
            // 使用g_current进行换相计算
        }
    }
}
配置示例6:堆栈深度手动分配(汇编模式)
; 汇编示例:手动分配各FPPA堆栈
.ROMADR 0
    GOTO FPPA0
    GOTO FPPA1

.RAMADR 0
Stack0  WORD  ; FPPA0 一层调用
Stack1  WORD  ; FPPA1 一层调用
Stack1b WORD  ; FPPA1 第二层调用

FPPA0:
    SP = Stack0;
    call function1

FPPA1:
    SP = Stack1;
    call function2
三、过流保护:软件路径为什么来不及?
行业痛点:微秒级竞争,MOS管SOA不等软件
软件过流保护的路径是:检测电流异常→ADC采样→CPU判断→关闭PWM,中间多个环节累积延迟可达数十微秒。MOS管短路时,过流关断典型延迟5-10μs,若超过MOS管10μs安全工作区,器件可能损坏。
MF324方案:限流比较器直接关断PWM,纯硬件保护链路
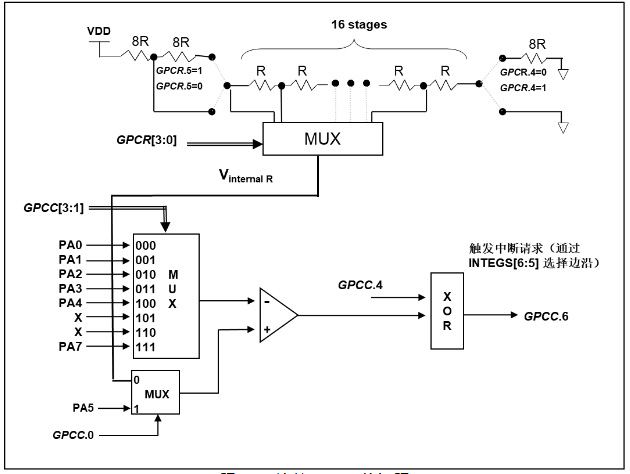
MF324内置限流比较器,将PA7引脚电压与内部基准电压比较。配置细节:
- 阈值设置:LCS[3:0]设置基准电压 = 50mV + (LCS[3:0] × 10mV),LCS[3:0]为4位,公式范围50mV–200mV
- 启用比较器:LCS.7置1(上电复位后默认禁用)
- 关断PWM:LCS.6置1,限流结果直接关闭PWM
- 读取结果:LCS.5
- 消抖时间:ZCPS[2:0]可选关闭/1/2/4/8μs
文档不一致:P76 公式推出最大值为 200mV,P13 规格表标注最大 210mV。建议以原厂确认为准。
以采样电阻0.01Ω为例,若过流保护点设为10A,对应采样电阻两端电压100mV,LCS[3:0]设为5。当PA7电压超过100mV,比较器翻转,LCS.6配置直接关闭PWM,无需CPU介入。PWM模块还内置紧急停止电路,通过MISC[7:6]配置,与限流保护互为备份。
工程价值
比较器 + 基准电压 + 直接关PWM,保护延迟由比较器响应时间和消抖时间决定,远快于软件路径。
配置示例7:限流保护初始化与轮询
// Mini-C 示例:配置限流保护10A @ 0.01Ω采样电阻
// 1. 初始化限流比较器
PADIER.7 = 0;              // 关闭PA7数字输入,防止漏电
LCS = 0b1_1_0_0_0101;      // 启用比较器,关PWM,基准100mV(LCS[3:0]=5)
ZCPS.2 = 0;                // LC消抖1μs

// 2. 主循环中轮询限流标志
void main_loop(void) {
    while (1) {
        if (LCS.5) {
            // 限流触发,PWM已硬件关断
            // 执行故障处理:记录故障、尝试恢复或保持关断
        }
    }
}

// 3. 或者配置中断(需使能INTEN2.LC)
void interrupt_lc(void) {
    if (INTRQ2.LC) {
        INTRQ2.LC = 0;     // 清除中断标志
        // 执行保护逻辑
    }
}
配置示例8:PWM紧急停止配置
// Mini-C 示例:配置PWM紧急停止(独立于限流比较器)
MISC = 0b1_1_0_0_0000;     // MISC.7=1 启用PWM0/2/4紧急停止
                           // MISC.6=1 启用PWM1/3/5紧急停止

// 触发后PWM输出强制为安全状态

// 恢复PWM输出:需要清除MISC对应位,并重新使能PWM
MISC.7 = 0;
MISC.6 = 0;
PWMGC.7 = 1;               // 重新启用PWM发生器
配置示例9:通用比较器配置
// Mini-C 示例:通用比较器配置
// 负输入PA0,正输入Vinternal(18/32 * VDD)
GPCC = 0b1_0_0_0_000_0;    // 启用比较器,输入-:PA0,输入+:Vinternal
GPCR = 0b000_0_0_1001;     // Vinternal = VDD*(18/32)
PADIER = 0bxxxx_xxx_0;     // 关闭PA0数字输入,防漏电

// 读取比较器结果
if (GPCC.6) {
    // 正输入 > 负输入
}
四、国产替代:集成度如何换算BOM成本?
行业痛点:不只是换芯片,是换方案
国产电机控制芯片替代加速,综合成本较进口低15%-30%。中微半导CMS32M66xx、极海G32M3122、凌鸥创芯LKS32MC034等产品,共同逻辑是:用集成度换BOM成本和PCB面积。
MF324方案:集成BLDC模拟前端,不集成预驱
MF324不集成预驱,而是把最影响实时性和可靠性的模拟前端集成到片内:
| 内置模块 | 替代外部器件 | 电气参数 |
|---|---|---|
| BEMF探测器+ZCP比较器 | 外部比较器+分压网络 | 三相反电动势直接接入PA0/PA1/PA2,内部10kΩ/0.1%电阻网络 |
| 限流比较器 | 外部电流检测放大器+比较器 | 基准50mV–200mV(公式),步进10mV,硬件关PWM |
| 11通道12位ADC | 外部ADC芯片 | 8路外部+Bandgap+VDD/4+BEMF,ADCLK建议0.2μs |
| 3个12位PWM发生器 | 外部PWM控制器 | 互补(中心)模式,可编程死区,紧急停止 |
| 通用比较器 | 外部比较器 | 正输入Vinternal或PA5,负输入PA0-PA4/PA7 |
| 脉冲捕获器 | 外部捕获模块 | 输入PA3/PA4/PA6,时基系统时钟或IHRC×2 |
文档不一致:P8写"一个12位PWM生成器",P54写"三个12位PWM发生器"。建议以原厂确认为准。
对于AC供电、阻容降压、高EFT安规要求的应用,MF324属于高抗干扰系列,可满足±4KV EFT测试。工作温度-40℃至105℃,工作电压2.2V至5V。
工程价值
集成BEMF、ZCP、限流、ADC和PWM,减少外部器件数量和PCB面积,同时保留预驱选择灵活性。
配置示例10:PWM互补输出与死区设置
// Mini-C 示例:配置PWM互补输出,死区时间1μs
// 假设系统时钟8MHz,预分频/1
PWMGC = 0b1_0_0_0_1000;    // 启用PWM,时钟源IHRC,预分频/2
PWMUPBH = 0x0F;            // 周期上限高位
PWMUPBL = 0x00;            // 周期上限低位
PWMODTH = 0x07;            // 占空比高位
PWMODTL = 0x80;            // 占空比低位
PWMDDZVF = 0x08;           // 前置死区 = 8×0.125μs = 1μs
PWMDDZVR = 0x08;           // 后置死区 = 1μs

// 配置PWM输出引脚
PWMPBC1 = 0b00_00_10_01;   // PB5=PWM1, PB4=PWM3
PWMPBC2 = 0b00_10_01_00;   // PB3=PWM5, PB2=PWM0, PB1=PWM2, PB0=PWM4

// 设置PWM输出类型
PWMGC1 = 0b00_0_0_01_01;   // PWM5=PWM+, PWM4=PWM+
PWMGC2 = 0b01_01_01_01;    // PWM3=PWM+, PWM2=PWM+, PWM1=PWM+, PWM0=PWM+
配置示例11:Timer16配置
// Mini-C 示例:Timer16配置,时钟源IHRC,中断源BIT8
T16M = 0b100_00_000;       // 时钟源IHRC,预分频/1,中断源BIT8
// 或使用宏:T16M IHRC, /1, BIT8;

// 使用stt16设置计数器初值
WORD count = 0;
STT16 count;

// 读取计数值
WORD current;
LDT16 current;
配置示例12:Timer2配置
// Mini-C 示例:Timer2配置,8位定时器
TM2C = 0b0010_0000;        // 时钟源IHRC
TM2S = 0b000_00000;        // 预分频/1,分频/1
TM2B = 0xFF;               // 上限值
TM2CT = 0x00;              // 计数器初值

// 中断使能
INTEN.Timer2 = 1;
配置示例13:脉冲捕获配置
// Mini-C 示例:脉冲捕获配置,输入PA3,去抖2个时钟
PLSCC = 0b1_0_0_0_0_000;   // 启用脉冲捕获,输入PA3
PLSCS = 0b0_10_00_010;     // 去抖2个时钟,时钟源系统时钟,分频/4

// 读取捕获结果
WORD pulse_width = (PLSPWH << 8) | PLSPWL;
WORD high_width = (PLSPHH << 8) | PLSPHL;
五、开发与量产:工具链和烧录的真实门槛
行业痛点:选型时最关心,datasheet里最难看出来的问题
开发工具是否顺手、堆栈管理是否复杂、烧录器是否支持在线烧录,直接影响项目周期和量产成本。
MF324方案:Mini-C自动堆栈,IHRC烧录校准,5S-P-003x烧录
- 开发语言:Mini-C,系统自动计算堆栈深度。
- 时钟校准:IHRC频率和Bandgap参考电压在烧录时自动校准,通常校准到16MHz,校准后频率偏差通常在2%以内。
- 烧录器:5S-P-003x,烧录引脚PA3、PA5、PA6、VDD、GND。
- 烧录注意:VDD与GND之间连接0.01μF电容抗干扰。
- 在线烧录:支持。隔离电阻≥10KΩ,隔离电容≤220pF。
- 封装:QFN 3×3×0.75mm;SOP16 150mil。
性质:datasheet 原图 P80 图33 / P81。建议直接截图,加品牌色边框。
图中要素:5S-P-003x烧录器VDD/PA5/PA6/PA3/GND分别接PCB上MF324对应引脚,标注隔离电阻≥10KΩ、隔离电容≤220pF。
工程价值
Mini-C降低开发门槛,烧录校准保证时钟精度,在线烧录支持量产灵活烧写。
配置示例14:系统初始化与时钟校准
// Mini-C 示例:系统初始化,包括时钟校准、IO配置、FPPA启动
void FPPA0(void) {
    // 1. 时钟校准(烧录时执行一次,通常放在程序开头)
    ADJUST_IC SYSCLK=IHRC/4, IHRC=16MHz, VDD=5V, Bandgap=On;

    // 2. 配置系统时钟
    CLKMD = 0x14;            // IHRC/4,启用IHRC

    // 3. 配置IO
    PAC = 0b0000_0000;       // 全部设为输出(根据实际需求)
    PADIER = 0x00;           // 关闭不需要的数字输入

    // 4. 初始化外设(PWM、ADC、ZCP、LCS等)

    // 5. 设置堆栈指针(Mini-C自动分配,汇编需手动)

    // 6. 启用其他FPPA
    MCUEN = 0x0F;            // 启用FPPA0-FPPA3

    while (1) {
        // 主循环
    }
}
配置示例15:看门狗与省电模式
// Mini-C 示例:看门狗与省电模式配置
void setup_watchdog(void) {
    // 看门狗默认开启,ADJUST_IC会关闭它
    // 重新配置看门狗
    MISC.1 = 0;              // 看门狗超时 = 4096个ILRC周期
    MISC.0 = 1;
    CLKMD.1 = 1;             // 启用看门狗
}

void enter_sleep(void) {
    // 省电模式:CPU停止,外设可运行
    stopexe;

    // 掉电模式:所有振荡器关闭,仅IO唤醒
    stopsys;
}

// 喂狗
void feed_watchdog(void) {
    wdreset;
}
六、MF324适合什么场景?
- AC供电的无感BLDC控制:散热风扇、水泵、小家电。±4KV EFT,2.2V–5V工作电压覆盖阻容降压后的典型范围。
- 成本敏感型电动工具:电钻、角磨机、扳手。无感方波控制、硬件过流保护、QFN 3×3mm或SOP16封装。
- 需要多任务并行的BLDC应用:换相、采样、保护、通信同时运行,8个FPPA通过pmode分配算力。
MF324不追求FOC,不堆砌32位算力。它用8个FPPA并行架构和完整的BLDC模拟前端,在8位平台上解决电机控制最核心的实时性和可靠性问题。
推断说明:datasheet 未声明支持 FOC。如需 FOC,请向应广科技确认。
七、常见问题 FAQ
Q1:MF324支持FOC磁场定向控制吗?
MF324数据手册未声明支持FOC或正弦波控制。按现有外设判断,主要面向六步方波无感BLDC。如需FOC,请向应广科技确认。
Q2:MF324最多支持多少个PWM通道?
数据手册中存在不一致:P8写一个12位PWM生成器,P54写三个12位PWM发生器。建议向原厂确认实际数量。
Q3:MF324的程序存储器容量是多少?
P8和P20写3K×15位MTP,可编程1000次;P24文字称4KW程序存储器。两者不一致,建议向原厂确认。
Q4:MF324需要外部预驱吗?
MF324不集成预驱,PB0-PB5专用PWM引脚提供IOH 10mA/IOL 20mA驱动能力,可直驱小功率MOS或外接预驱。
Q5:MF324如何实现在线烧录?
MF324支持在线烧录,使用5S-P-003x烧录器,信号线为ICPOK/ICPDA/VDD/GND/ICVPP,对应PA3/PA6/VDD/GND/PA5。隔离电阻≥10KΩ,隔离电容≤220pF。
Q6:MF324的限流保护响应时间是多少?
MF324限流比较器可硬件直接关断PWM,消抖时间由ZCPS[2:0]配置,可选关闭/1/2/4/8μs。具体响应时间需实测确认。