应广单片机在实验台运行正常,接入电机、继电器、可控硅或长线后却复位、死机、通信报错,问题通常不在某一行程序,而在干扰进入系统的路径没有被识别。抗干扰设计的核心,是把“干扰源—耦合路径—敏感节点—失效现象”连成一条可测量、可验证的证据链。
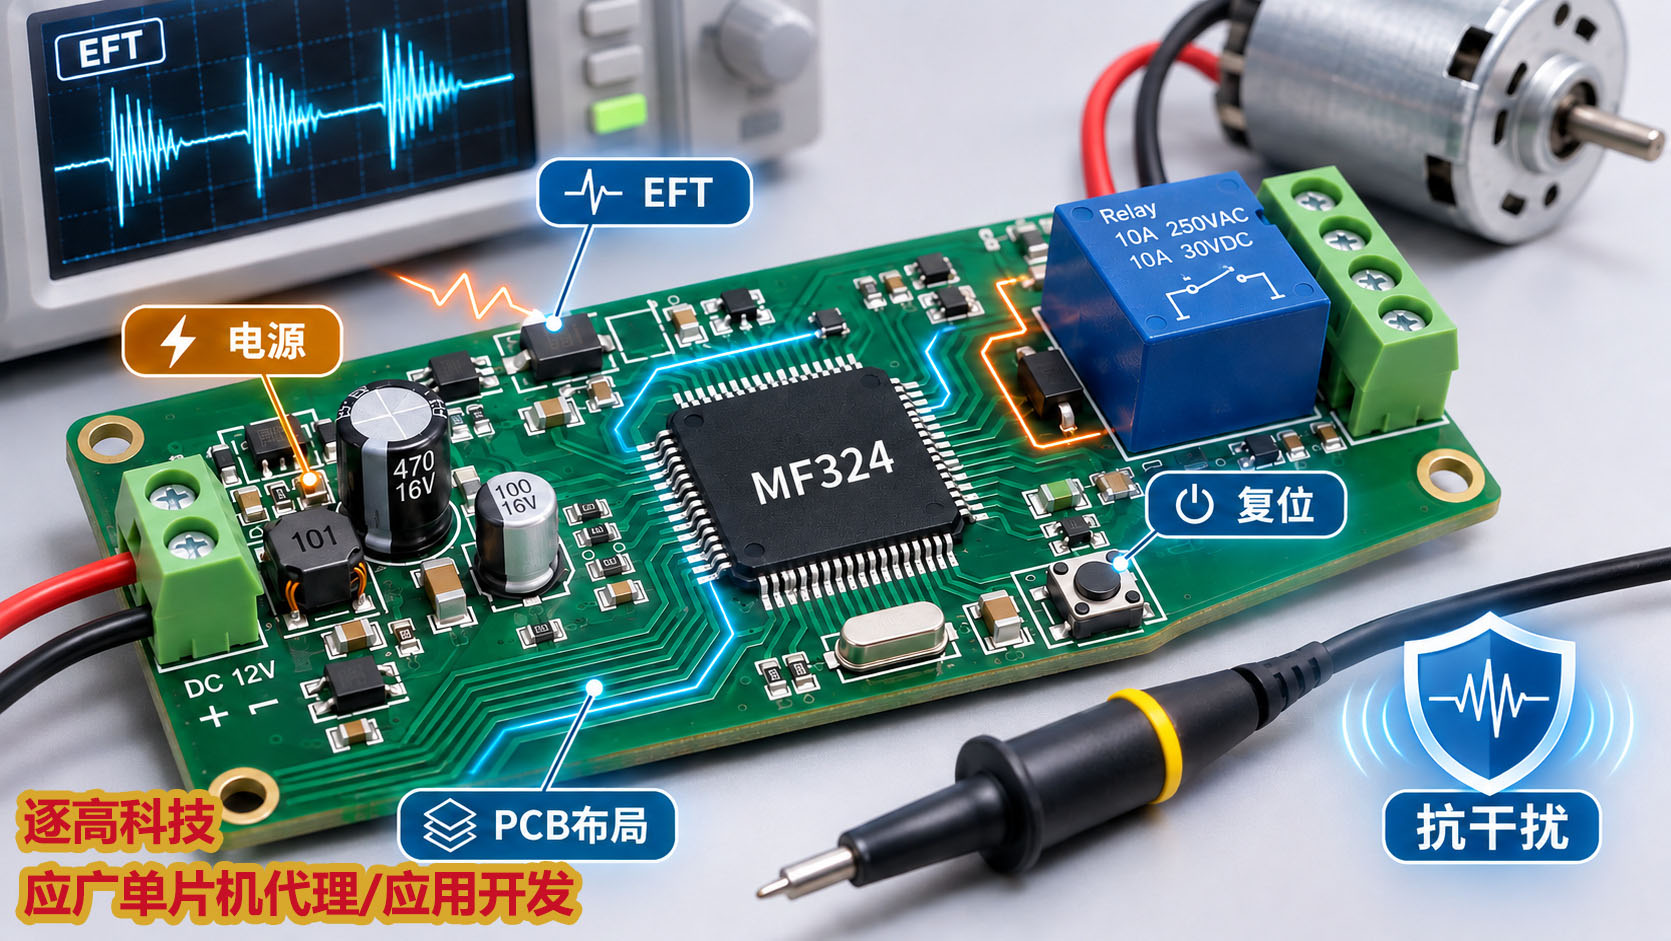
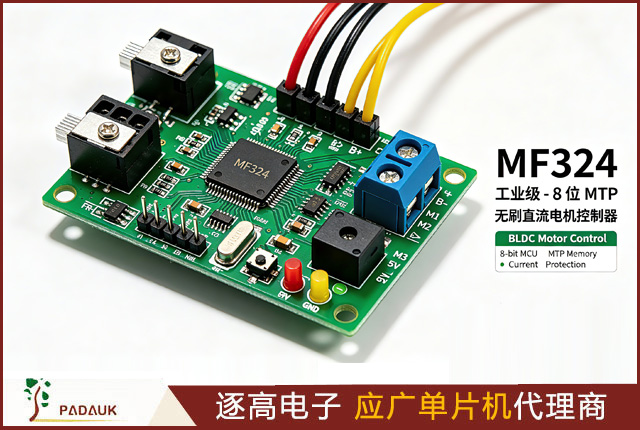
图:MF324 单片机抗干扰控制板与 EFT 测试场景示意。
应广单片机抗干扰不能只靠增加一个电容或开启看门狗。正确顺序是:先确认目标型号是否适合高EFT应用,再用示波器同步观察VDD、复位脚和关键IO,判断干扰从电源、地、复位还是信号端口进入;随后缩小供电回路、隔离大电流回流、处理感性负载、定义未用IO状态,并通过整机EFT测试验证整改。若官方资料明确不建议某系列用于AC阻容降压或高EFT场景,应优先调整器件或供电架构,而不是继续堆补丁。
快速阅读
- EFT测试到底在验证什么?
- 复位或死机,第一步检查什么?
- 电源与去耦怎么设计?
- 复位、LVR与看门狗怎样配合?
- PCB怎样降低EFT和开关噪声耦合?
- 继电器、电机和可控硅负载怎样处理?
- 软件怎样提高异常后的可恢复性?
- 怎样验证抗干扰整改真正有效?
- 应广单片机型号应该怎样选择?
- 常见问题
EFT测试到底在验证什么?
电快速瞬变脉冲群(Electrical Fast Transient/Burst,EFT/B)测试用于评估设备承受重复快速瞬变干扰的能力。IEC 61000-4-4规定了发生器、试验等级范围和试验方法,干扰可以施加到电源、信号、控制和接地端口。实际产品采用哪个等级和性能判据,应由适用的产品标准、市场和使用环境确定,不能由MCU型号单独决定。
EFT常见于继电器触点抖动、感性负载断开、接触器和电机换向等快速开关过程。它不等同于静电放电,也不等同于单次浪涌:EFT具有快速上升沿和成组重复的特点,容易通过电源线、长信号线、地阻抗和空间耦合进入控制板。
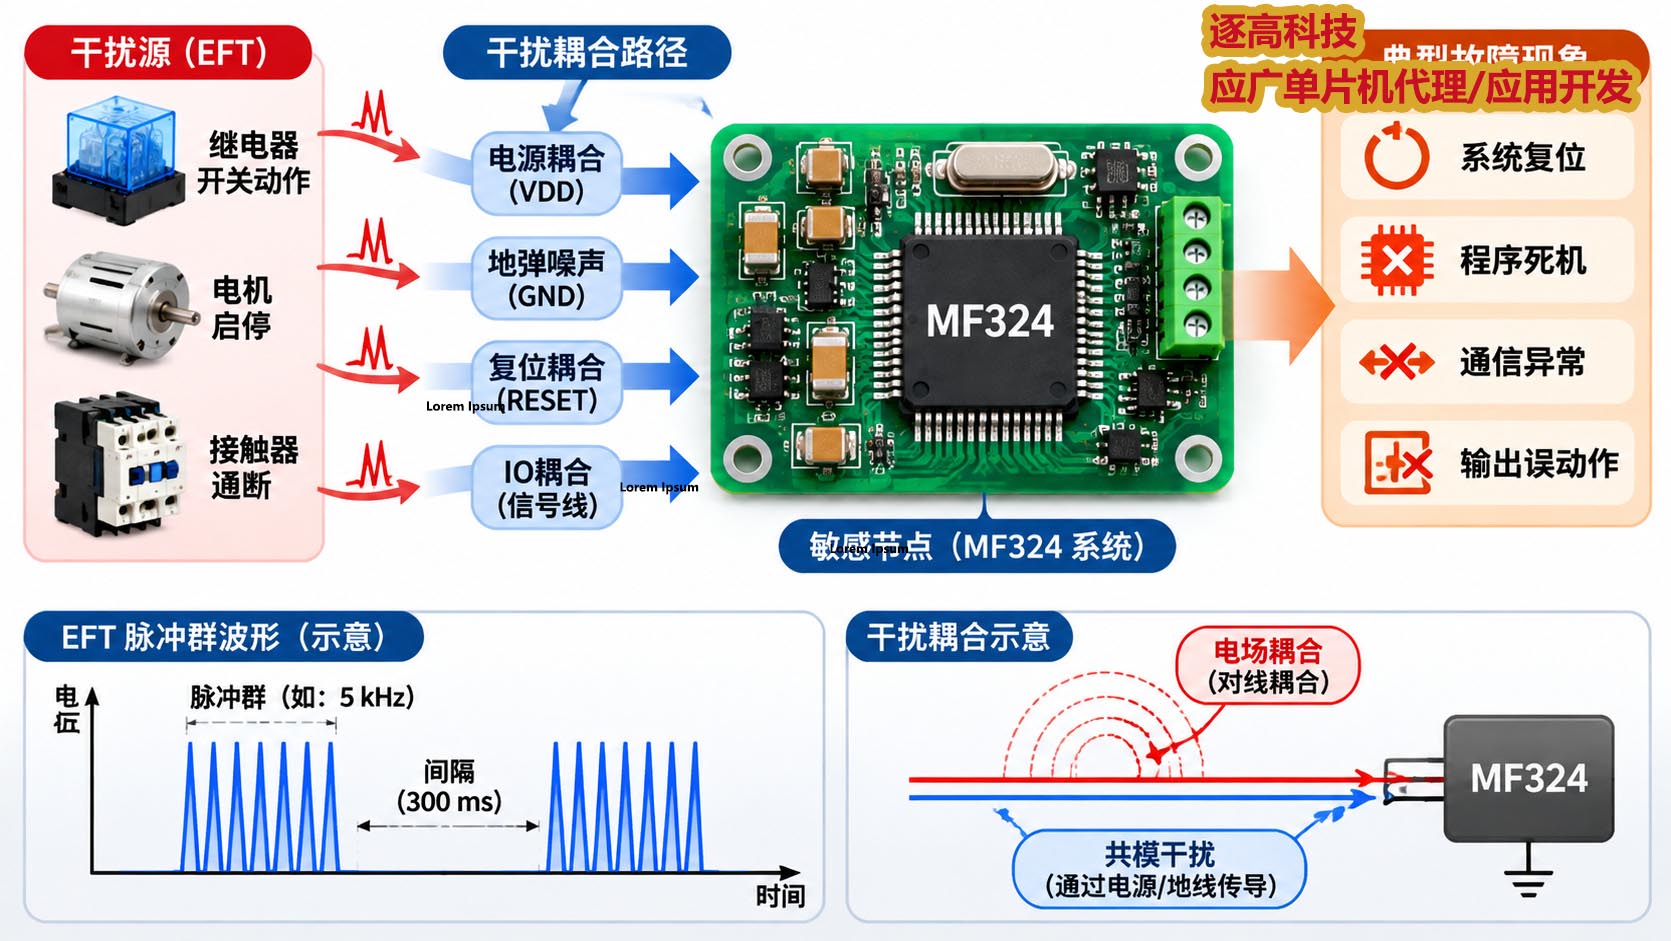
图:从继电器、电机和接触器等干扰源,追踪到电源、地、复位及 IO 耦合路径。
应广单片机复位或死机,第一步检查什么?
第一步不是换芯片,而是把故障发生时刻记录下来。至少同步观察MCU供电、复位脚、一个固件心跳IO以及干扰源的开关信号。只有确认故障与哪个波形同时发生,才能区分电源跌落、复位误触发、IO注入或软件卡死。
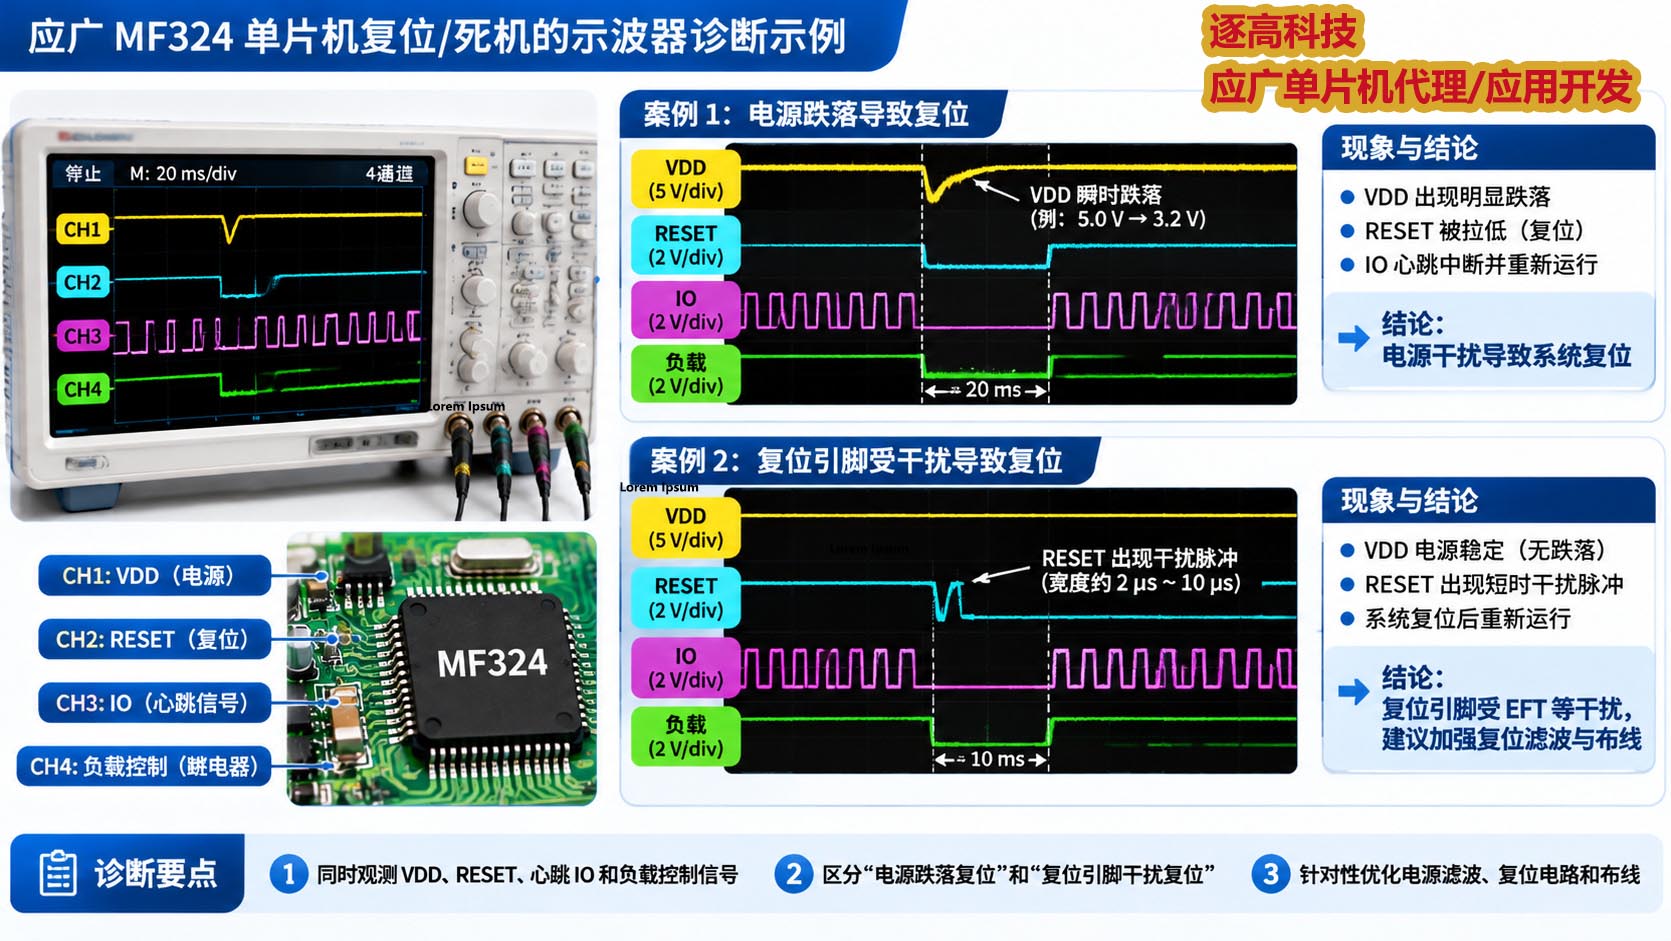
图:同步观察 VDD、RESET、心跳 IO 与负载控制信号,区分电源跌落和复位脚受扰。
- 固定触发条件。记录是继电器吸合、释放,电机启动、制动,还是通信插拔时发生。
- 同步抓取波形。同时测量VDD、VSS参考、复位脚、关键IO和负载控制信号,避免逐个测量错过关联。
- 一次只改一项。分别验证供电滤波、负载吸收、复位网络和布局回流,不要同时堆叠多个补丁。
| 故障现象 | 优先怀疑 | 应观察什么 | 下一步判断 |
|---|---|---|---|
| 负载动作时立即重启 | VDD跌落、地弹、复位脚受扰 | VDD最小值、复位脚窄脉冲、负载电流回路 | 先处理电源与回流,再调整复位网络 |
| 程序继续运行但输出误动作 | IO耦合、浮空输入、寄存器或状态异常 | 输入波形、输出使能、心跳与状态变量 | 定义IO状态并增加输入滤波与软件确认 |
| 通信偶发错帧 | 共模干扰、地偏移、边沿过快或长线耦合 | 通信线对地波形、参考地、电缆与终端 | 检查接口保护、回流路径、校验与重试 |
| ADC数值跳变但系统不复位 | 参考电压、模拟地或采样时刻被污染 | VDD/参考、模拟输入和负载PWM同步关系 | 分离采样窗口,改善滤波与模拟回流 |
| 只有某一极性EFT失败 | 钳位路径、保护器件方向或地回流不对称 | 正负极性下的敏感节点峰值 | 检查保护器件与返回路径,而非只提高容量 |
不要用打火、直接开断市电或自制高压脉冲替代标准EFT测试。预兼容调试可以定位路径,但正式等级和判据应在具备相应设备与安全条件的实验环境中完成。
应广单片机的电源与去耦怎么设计?
电源去耦的目标是缩小高频电流回路,而不是单纯增加电容量。去耦电容应优先放在MCU供电引脚同一面,VDD—电容—VSS形成最短回路。电容距离很近但回流绕行、跨越分割地或经过长过孔,仍可能在快速瞬变下产生较高阻抗。
ST的AN1709 MCU EMC设计指南给出的通用思路是:关键芯片附近使用高频陶瓷去耦,同时在板级电源入口配置承担较低频能量的储能电容,并尽量缩小供电环路。其示例范围包括0.1 µF至1 µF的高频陶瓷电容和10 µF至100 µF的板级储能电容,但这些是通用示例,不是所有应广型号的固定BOM;最终数值必须结合目标器件数据手册、电源阻抗和实测波形确定。
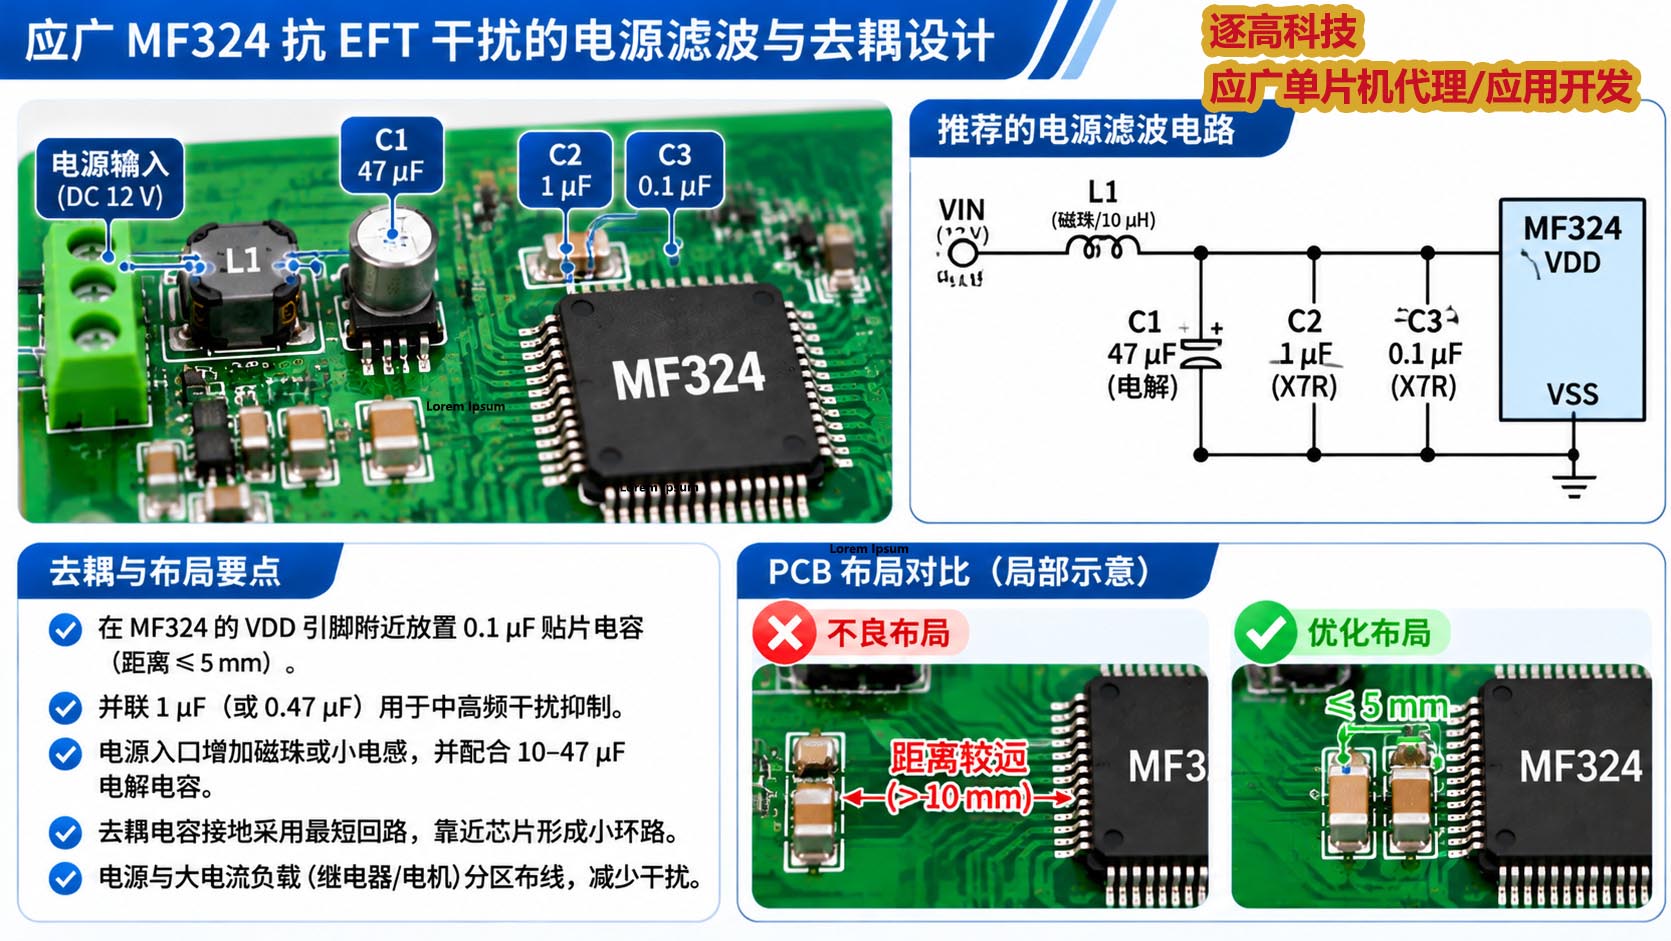
图:电源滤波、近端去耦和 PCB 回路布局示意;元件数值须按实际电源与目标器件资料核定。
- 从电源入口开始,先经过保护与滤波,再进入MCU电源域;
- 让负载大电流回到电源入口,不要穿过MCU地回路;
- 去耦电容先连接器件供电引脚,再进入较长电源走线;
- 电解电容负责较低频储能,陶瓷电容负责高频回路,两者不能简单互相替代;
- 磁珠、串联电阻、TVS或共模器件必须根据干扰能量和端口性质选用,不能只凭经验堆料。
为什么AC阻容降压场景要特别谨慎?
AC阻容降压电源缺少隔离,并且电源阻抗、负载变化和瞬态路径与常规低压直流供电不同。应广部分常规产品页面明确标注“不建议用于AC阻容降压供电或高EFT要求的应用”。这意味着设计评审应先确认目标型号的官方适用范围;如果应用必须满足高EFT要求,应优先改变供电架构或选择明确面向该环境的器件,而不是默认通过增加电容就能补偿。
复位、LVR与看门狗应该怎样配合?
复位电路负责在电压或状态不可信时把MCU带回已知状态,LVR和看门狗不能互相替代。低压复位(LVR)阈值应高于程序在目标时钟和负载条件下可能失效的电压区域,同时又不能高到正常负载瞬态便反复复位。具体选项必须以目标应广型号的受控数据手册为准。
- LVR:解决供电跌落到不安全区间的问题;
- 外部复位网络:处理上电时序和复位脚外部干扰,但要兼顾烧录接口与数据手册限制;
- 看门狗:用于程序失去正常执行流后的恢复,不会阻止干扰进入芯片;
- 启动状态机:复位后先保持危险输出关闭,完成电源、输入和配置自检后再使能负载。
判断要点:如果故障时复位脚出现窄脉冲而VDD稳定,应优先检查复位线耦合;如果VDD跌落后才出现复位,根因更可能在电源与大电流回路。只观察“系统重启”不能区分两者。
PCB怎样降低EFT和开关噪声耦合?
PCB抗干扰设计的核心是缩小回路面积、保持连续回流路径并隔离噪声电流。ST AN1709和Microchip的MCU供电连接指南都强调供电去耦必须靠近器件,走线与回流路径应尽可能短。
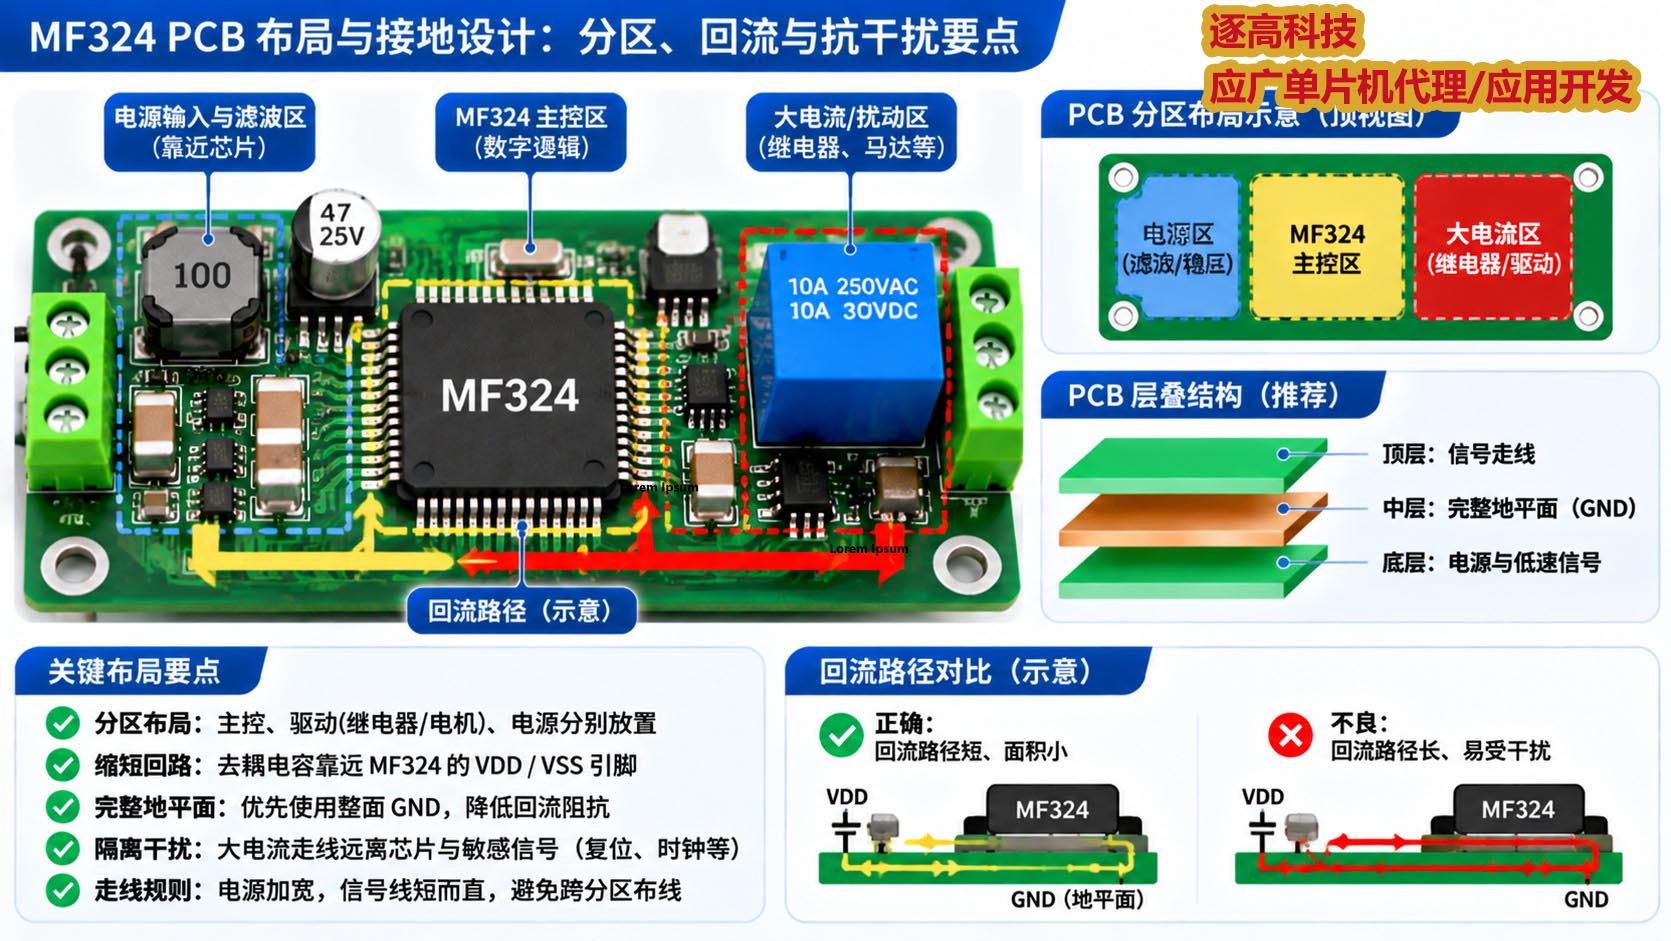
图:划分电源区、MF324 主控区和大电流负载区,并保持连续参考地与短回流路径。
优先保留的布局
- MCU下方和周围保持连续参考地;
- 去耦紧贴VDD/VSS并形成小回路;
- 连接器入口先布置保护,再进入内部电路;
- 继电器、电机和功率开关回流直达电源入口;
- 复位、时钟和高阻模拟线短且远离开关节点。
容易导致失败的布局
- 去耦电容与MCU之间使用长线或单个细过孔;
- 大电流回流与MCU共用狭窄地线;
- 地平面被槽、分割或高速线切断;
- 复位线与继电器、PWM或电机线长距离并行;
- 未用输入悬空,外接长线没有确定偏置。
未使用的IO应该怎样处理?
未使用的数字输入不应长期悬空。可根据目标型号能力和数据手册,将其配置为具有确定电平的输入,或配置为不会引发风险的输出状态。不要机械套用“全部输出低”:某些引脚可能承担烧录、复位、模拟或上电复用功能,必须逐脚核对。
继电器、电机和可控硅负载怎样处理?
感性负载的干扰应优先在噪声源附近处理。直流线圈通常需要合适的续流或钳位路径;交流线圈、可控硅和接触器则应根据电压、关断速度和安全要求评估RC吸收、压敏、TVS或专用吸收网络。保护器件放在MCU旁边而离负载很远,往往无法阻止大电流和高dV/dt在整块PCB上扩散。
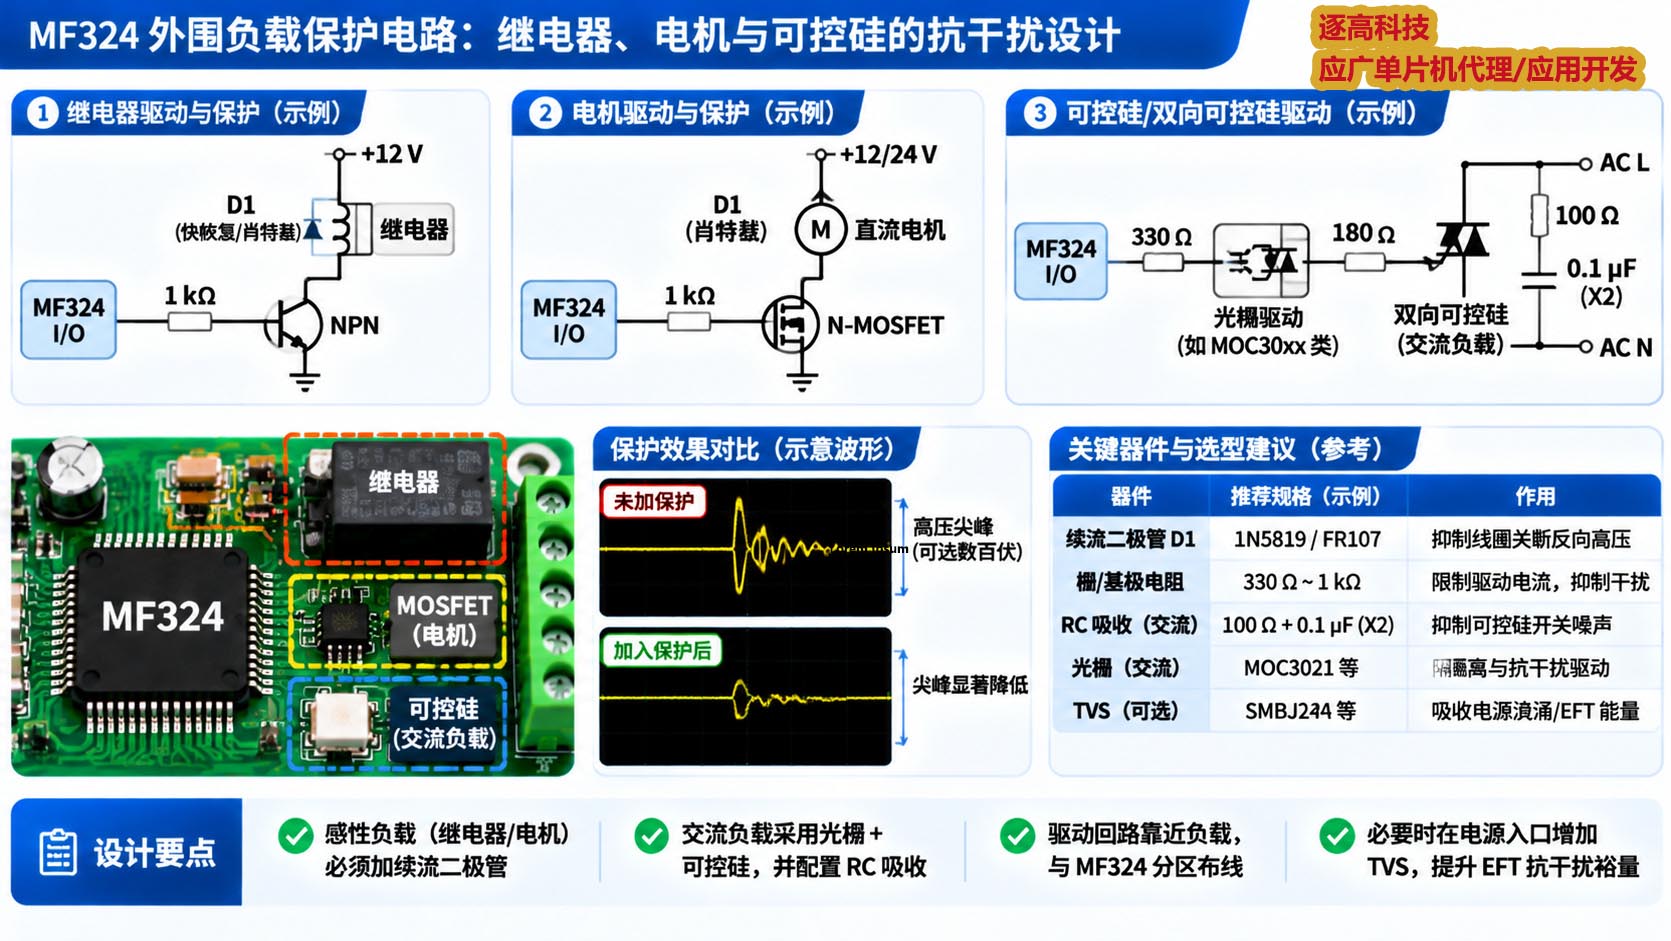
图:继电器、电机与交流可控硅负载的典型保护思路;器件参数须按负载和安全要求复核。
- 驱动管、负载和吸收器件形成局部紧凑回路;
- 负载电源与逻辑电源在入口处规划连接,不在MCU附近混流;
- 长线端口在连接器处完成限流、钳位和滤波;
- 电机PWM边沿过快时,评估栅极驱动、走线环路和共模路径;
- 吸收器件的额定电压、能量和失效模式必须满足整机安全要求。
软件怎样提高异常后的可恢复性?
软件抗干扰的任务是发现异常、进入安全状态并留下诊断线索,而不是替代硬件EMC设计。当EFT已经造成供电跌落或IO过压,软件无法消除物理干扰;但合理的状态机可以避免一次瞬态演变成危险输出或永久死锁。
- 上电与复位后,先关闭电机、继电器、加热器等危险输出;
- 对外部输入采用时间确认、状态一致性检查或协议校验;
- 对关键参数使用范围检查、校验和或双份存储策略;
- 看门狗由主循环中的完整健康路径喂狗,避免在中断或单一任务中无条件喂狗;
- 通信超时后进入明确状态,禁止沿用不完整命令;
- 如果目标型号支持复位原因或状态记录,启动时读取并上报;若不支持,可通过外部记录或固件阶段标记辅助定位。
核心代码:安全启动、输入滤波、通信超时与看门狗
下面代码展示抗干扰固件的核心控制逻辑,不绑定某一个PMS或PFS型号。代码把寄存器和引脚操作封装为platform_*接口,移植时必须根据目标应广型号的数据手册、IDE模板和实际原理图实现这些底层函数。示例采用1 ms任务节拍,8次连续采样确认输入,20 ms安全启动确认和100 ms通信超时;这些时间只用于解释结构,不能直接作为量产参数。
#include
#include

#define INPUT_FILTER_ALL_HIGH   0xFFu
#define INPUT_FILTER_ALL_LOW    0x00u
#define STARTUP_SAFE_TICKS      20u    /* 示例:20 × 1 ms */
#define COMMAND_TIMEOUT_TICKS   100u   /* 示例:100 × 1 ms */

typedef enum {
    STATE_STARTUP = 0,
    STATE_RUN,
    STATE_FAULT
} system_state_t;

enum {
    FAULT_NONE          = 0u,
    FAULT_POWER         = 1u << 0,
    FAULT_COMM_TIMEOUT  = 1u << 1,
    FAULT_BAD_COMMAND   = 1u << 2
};

/* 这些函数必须按目标PMS/PFS型号和实际电路实现 */
extern void platform_hardware_init(void);
extern void platform_force_safe_outputs(void);
extern void platform_apply_valid_command(void);
extern bool platform_power_good(void);
extern bool platform_read_input_pin(void);
extern bool platform_command_received(void);
extern bool platform_command_valid(void);
extern void platform_watchdog_start(void);
extern void platform_watchdog_feed(void);

static volatile uint8_t pending_1ms_ticks = 0u;
static uint8_t input_history = 0u;
static bool filtered_input = false;
static uint16_t startup_ticks = 0u;
static uint16_t command_age = 0u;
static uint8_t fault_flags = FAULT_NONE;
static system_state_t state = STATE_STARTUP;

void timer_1ms_isr(void)
{
    if (pending_1ms_ticks != 0xFFu) {
        ++pending_1ms_ticks;
    }
}

static void sample_and_filter_input(void)
{
    input_history = (uint8_t)((input_history << 1) |
                    (platform_read_input_pin() ? 1u : 0u));

    if (input_history == INPUT_FILTER_ALL_HIGH) {
        filtered_input = true;
    } else if (input_history == INPUT_FILTER_ALL_LOW) {
        filtered_input = false;
    }
}

static bool control_cycle_1ms(void)
{
    sample_and_filter_input();

    if (!platform_power_good()) {
        fault_flags |= FAULT_POWER;
        state = STATE_FAULT;
    }

    if (state == STATE_STARTUP) {
        platform_force_safe_outputs();
        if (platform_power_good()) {
            if (++startup_ticks >= STARTUP_SAFE_TICKS) {
                state = STATE_RUN;
                command_age = 0u;
            }
        } else {
            startup_ticks = 0u;
        }
        return true;
    }

    if (platform_command_received()) {
        command_age = 0u;
        if (!platform_command_valid()) {
            fault_flags |= FAULT_BAD_COMMAND;
            state = STATE_FAULT;
        }
    } else if (command_age != 0xFFFFu) {
        ++command_age;
    }

    if (command_age >= COMMAND_TIMEOUT_TICKS) {
        fault_flags |= FAULT_COMM_TIMEOUT;
        state = STATE_FAULT;
    }

    if (state == STATE_FAULT) {
        platform_force_safe_outputs();
        return true;
    }

    platform_apply_valid_command();
    (void)filtered_input;
    return true;
}

int main(void)
{
    platform_hardware_init();
    platform_force_safe_outputs();
    platform_watchdog_start();

    for (;;) {
        if (pending_1ms_ticks != 0u) {
            --pending_1ms_ticks;
            if (control_cycle_1ms()) {
                platform_watchdog_feed();
            }
        }
    }
}
该框架经过逻辑审阅,但没有针对具体应广型号编译,也没有在真实EFT设备上运行。platform_power_good()可以映射到外部电源良好信号、目标型号支持的电压检测机制或经验证的ADC判断;不能假设所有应广型号都具备相同寄存器与复位原因接口。
移植代码时必须重新确定哪些参数?
- 定时器节拍:根据系统时钟、最坏中断延迟和任务执行时间计算,不能直接复制1 ms;
- 输入确认时间:根据开关抖动、传感器响应和安全需求决定连续采样次数;
- 通信超时:必须大于正常最大报文间隔,同时满足失联后的安全停止时间;
- 看门狗周期:应覆盖最坏合法执行时间,但不能长到失控状态持续过久;
- 安全输出:逐项定义继电器、电机、加热器和PWM在上电、复位、超时及故障时的状态;
- 故障解除:确定哪些故障可自动恢复,哪些必须重新上电、人工确认或完成回零。
怎样验证抗干扰整改真正有效?
抗干扰整改必须在固定条件下重复验证,并记录故障现象、端口、极性和运行状态。“测试一次没复位”不能证明设计稳定;至少要覆盖最小、额定和最大供电条件,以及负载启动、稳态、制动和通信活动等关键状态。
| 验证维度 | 建议记录 | 通过判断 |
|---|---|---|
| 供电状态 | 最小/额定/最大输入,VDD最低值和恢复时间 | 无失控;复位或恢复行为符合产品判据 |
| 负载状态 | 空载、额定负载、启动、制动、堵转或释放 | 关键输出保持安全,通信与状态机可恢复 |
| 耦合端口 | 电源、信号、控制、接地端口及电缆布置 | 所有适用端口均按产品标准完成 |
| 极性与方向 | 正负极性、板卡方向、线缆方向 | 不存在只在某一极性或方向下的隐藏失败 |
| 故障证据 | VDD、复位、心跳、关键IO和错误记录 | 没有无法解释的复位、死机、误动作或数据损坏 |
| 批次与温度 | 样本数量、器件批次、温度和测试版本 | 结果可重复,不依赖单一“黄金样机” |
预兼容测试与正式认证有什么区别?
预兼容测试用于定位薄弱环节,正式测试用于按指定标准和判据评价整机。示波器、近场探头、可控负载开关和实验室EFT设备可以帮助研发确定敏感路径,但最终是否合格仍取决于适用标准、校准设备、规定布置和性能判据。
应广单片机型号应该怎样选择?
高EFT应用首先看官方适用范围,再比较外设和软件资源。应广当前部分普通系列页面明确提示不适合AC阻容降压或高EFT要求;同时,官方也有标注为High EFT Series的MF324。这只能说明厂商存在面向高EFT场景的产品方向,不能证明MF324能够直接替代任意PMS或PFS型号。
工程师在换型前至少应核对工作电压、温度、封装、IO、电流能力、PWM、ADC、定时器、存储空间、烧录工具、固件差异和目标应用验证。采购人员还应确认受控规格书版本、精确订单型号、批次追溯、供货状态与样片测试计划。
逐高电子的服务边界:逐高电子可根据供电方式、负载类型、端口数量、EFT目标、现有原理图和年用量,协助整理应广单片机候选型号与样片验证清单。最终量产结论必须建立在目标型号官方资料、实际PCB和整机测试结果上。
常见问题
增加一个0.1 µF电容就能解决EFT复位吗?
不能保证。0.1 µF是常见高频去耦起点,但效果取决于放置位置、回路面积、电源阻抗和干扰路径。如果负载回流穿过MCU地线,单纯增加电容可能只能减轻症状。
开启看门狗后还需要做硬件抗干扰吗?
需要。看门狗只能在程序异常后尝试恢复,不能阻止VDD跌落、复位脚误触发、IO过压或功率回路耦合。危险输出还需要明确的上电和故障安全状态。
应广PFS系列适合AC阻容降压产品吗?
不能笼统认定适合。应广部分常规系列页面明确提示不建议用于AC阻容降压或高EFT要求应用。选型时必须查看目标型号当前官方页面和受控数据手册。
怎样区分电源干扰和复位脚干扰?
使用同一触发源同步测量VDD和复位脚。如果VDD先跌落再复位,优先检查电源和回流;如果VDD稳定而复位脚出现窄脉冲,则优先检查复位线耦合和外部网络。
使用High EFT Series型号就一定能通过整机EFT测试吗?
不能。器件系列定位不等于整机认证。供电、PCB、接口保护、线缆、负载、外壳和软件都会影响结果,仍需按目标产品标准完成整机测试。
EFT测试等级应该由谁确定?
测试等级和性能判据应根据产品适用标准、销售市场、安装环境和客户要求确定。IEC 61000-4-4提供基础试验方法,但不替代具体产品标准。
主要技术来源与证据边界
- IEC 61000-4-4:2012:电快速瞬变脉冲群抗扰度试验
- 应广科技F系列MTP产品目录与应用提示
- 应广科技MF324 High EFT Series产品页面
- ST AN1709:MCU应用EMC设计指南
- Microchip AVR040 / AN1619-2:EMC Design Considerations
- Microchip MCU供电连接与去耦布局指南
本文中的电容范围、地平面、回流和未用IO建议来自通用MCU EMC设计资料,用于解释设计方法,并非应广所有型号的统一规格。没有目标PCB、负载参数和实验室测试数据时,不能据此声明某一设计能够通过特定EFT等级。